激光测距,顾名思义就是通过以特定波长的激光光源发射信号,再用探测器接收信号,同时探测距离的方法。常见的激光测距从大类上可以分为:飞行时间测距(Time of Flight,ToF)法和三角测距法。其中,飞行时间测距又可以分为脉冲飞行时间测距和相位测距法,脉冲飞行时间测距和相位测距法分别适用于长距离测距和短距离测距。
一、相位测距法
相位式激光测距通常适应于中短距离的测量,测量精度可达毫米、微米级,也是目前测距精度最高的一种方式,大部分中短程高精度测距仪都采用这种工作方式。
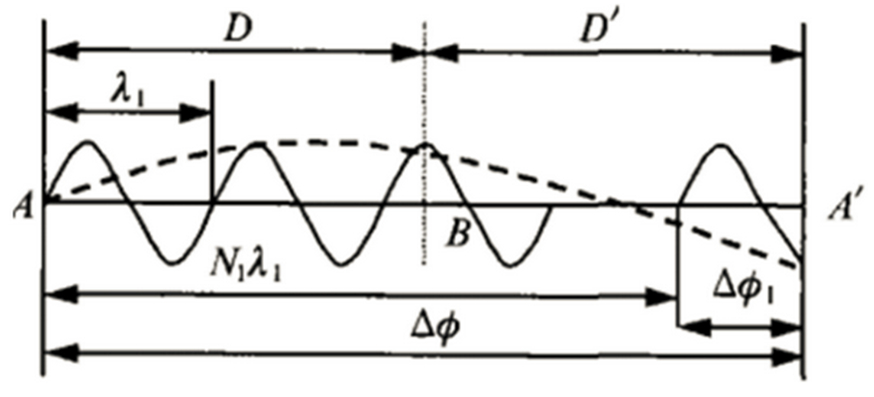
相位式测距法是将一对调制信号发射光波的光强进行调制,通过测量相位差来间接测量时间,较直接测量往返时间的处理难度降低了许多。
此时距离的计算公式可表示为:
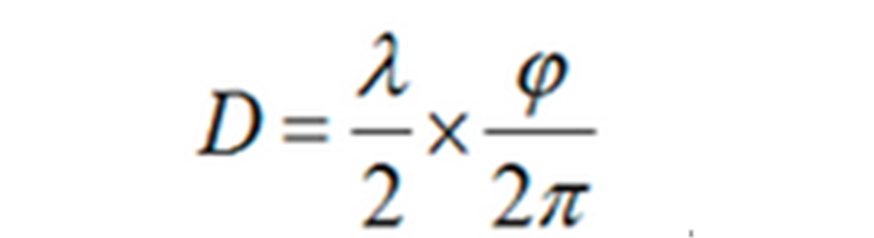
式中信号往返测距仪与目标之间一次所产生相位差为φ,λ为调制信号的波长。式中的λ/2称为测尺,即当相位变化为2π时所对应的距离。可以看出当选择的调制频率不同时,所能测到的最大距离是不同的。
在实际的测量中,相位测距法只能分辨出不足2π的部分,而无法得到超过一个周期的测距值。对于采用单一调制频率的测距仪,当选择调制信号的频率为100KHz时,所对应的测尺就为1500m,也即当测量的实际距离值在1500m之内时,得到的结果就是正确的,而当测量距离大于即比测尺大时,所测得的结果只会在1500m之内,此时就出现了错误。
所以,在测量时需要根据最大测程来选择调制频率。当所设计的系统测相分辨率一定时,选择的测尺越小,所得到的距离分辨率越高,测量精度也越高。即在单一测尺的情况下,大测程与高精度是不能同时满足的。
二、脉冲式飞行时间测距
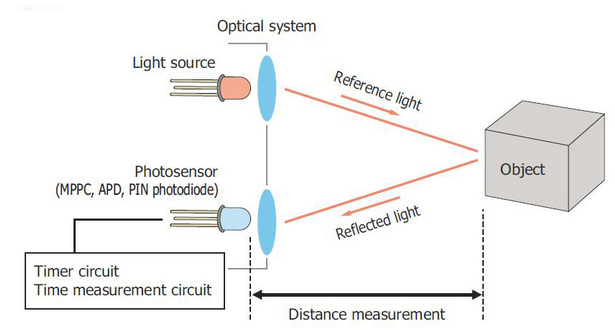
脉冲式飞行时间测距是激光技术最早应用于测绘领域中的一种测量方式。由于激光发散角小,激光脉冲持续时间极短,瞬时功率极大,可达兆瓦以上,因而可以达到极远的测程。一般情况下不使用合作目标,而是利用被测目标对光信号的漫反射来测距。测量距离可表示为:D=cΔt/2
一般在非精密测量中,光在空气中的传播速度取真空中的3×10⁸m/s(现代物理学通过对光频率和波长的测量导出的精确值为2.99792458×108 m/s),若在精密测量中可参考空气的状态进行修正得到精确值。所以只要测得Δt的值就可以得到距离D。
脉冲激光的发射角小,能量在空间相对集中,瞬时功率大,利用这些特性可制成各种中远距离激光测距仪、激光雷达等。目前,脉冲式激光测距广泛应用在地形地貌测量、地质勘探、工程施工测量、飞行器高度测量、人造地球卫星相关测距、天体之间距离测量等遥测技术方面。
另外,脉冲测距方法也可通过与其他手段结合,更好的提高测量范围和测距精度,如:脉冲测距法与TCSPC技术相结合、脉冲啁啾调制、多频率脉冲测距等。
三、三角测距法
三角测距法即光源、被测物面、光接收系统三点共同构成一个三角形光路。由激光器发出的光线,经过汇聚透镜聚焦后,入射到被测物体表面上,光接收系统接收来自入射点处的散射光,并将其成像在光电位置探测器敏感面上,通过光点在成像面上的位移来测量被测物面移动距离的一种测量方法。
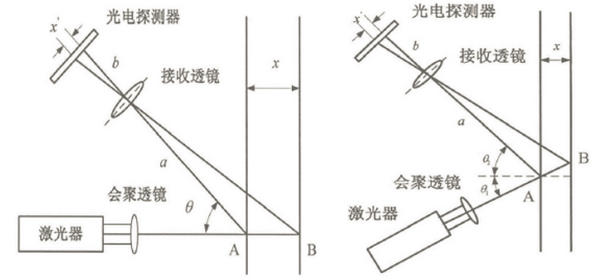
激光三角测距法具有结构简单、测试速度快、使用灵活方便等诸多优点。由于激光三角测距系统中,光接收器件接收的是待测目标面的散射光,所以对器件灵敏度要求很高。
由于激光亮度高、单色性好、方向性强,在近距离的测量中较为容易测量出光斑的位置。因此三角法应用范围主要是微位移的测量,测量范围主要在微米、毫米、厘米数量级。目前市面上已经研发的具有相应功能的测距仪,广泛应用于物体表面轮廓、宽度、厚度等量值的测量,例如汽车工业中车身模型曲面设计、激光切割、扫地机器人等。
四、三种测距方法的对比
这三种测距方法中,相位测距法的测量速度最慢,一般每秒只能测量几个点到几十个点(ToF distance image sensor在几百个点左右);三角测距速度居中,每秒在几百个到几千个点;脉冲测距法的测量速度最快,为每秒几万到几十万个点。从测距长短来看,三角测距法一般用于微距测量;相位测距法主要用于中短程测距;脉冲测距法主要应用于中远程测距。从测距精度来看,相位测距法精度最高,可达微米级;三角测距法次之,可达毫米级;脉冲测距法精度最差,因此主要应用于长距离、不太关注精度的测距应用。
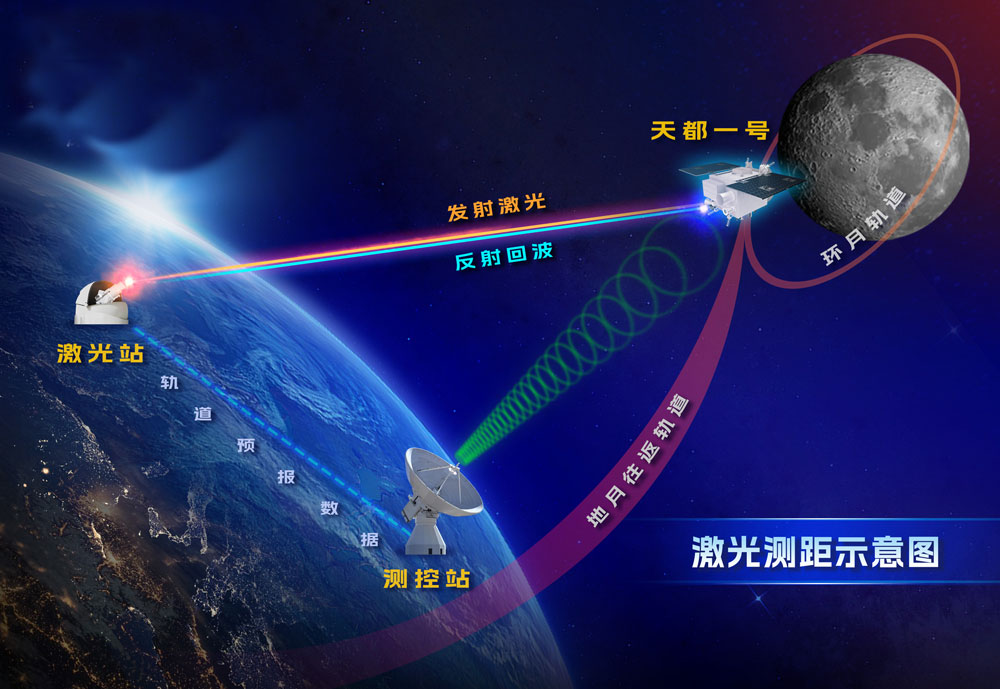
因此,激光雷达一般采用三角测距法和脉冲测距法。而短距离激光雷达采用三角测距法达到足够的精度,长距离激光雷达采用脉冲测距达到足够的速度。
滨松新品SiPM---S17624-0510WM
1.25V+10V,一共35V驱动电压,比之前的动不动42+14~16,降低40%。 节省电压和降低由于长时间使用造成的热噪声。
2.超低的串扰概率,全球唯一的0.5%,这个在分辨精度上有很大的帮助,去解决担心比APD测的不准的问题。
3.后脉冲概率很低,遇到强光的时候也不会过饱和。
4.在650nm的PDE为33%,905nm的PDE为6%,非常适合测距和测位移等工业测量。
 鄂公网安备 42011502001385号 鄂ICP备2021012849号