PSD(位置敏感探测器)是一种利用光电二极管(PD)表面电阻的非分段光敏传感器,能够提供连续的位置信号、出色的位置分辨率、快速响应和高可靠性。
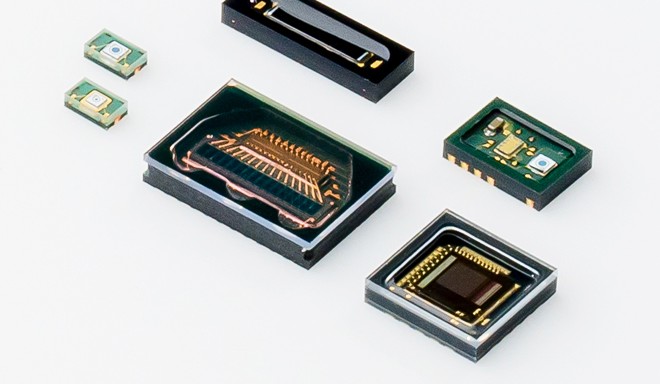
相比于普通光电二极管,PSD有两个需要重点关注的核心参数:位置分辨率(△R)与位置探测误差(E)。本文将对这两个参数进行系统解析:首先介绍位置分辨率的理论计算方法,包括各噪声源的量化与极限分辨率的推导;然后说明位置探测误差的定义、规格书中的含义,以及如何通过标定来有效降低该误差。
一、位置分辨率(△R)的计算方法
滨松产品的位置分辨率定义为入射到PSD上的光斑的最小可检测位移。位置分辨率由PSD电阻长度(Lx)和信噪比(In/Io)决定,如下图:
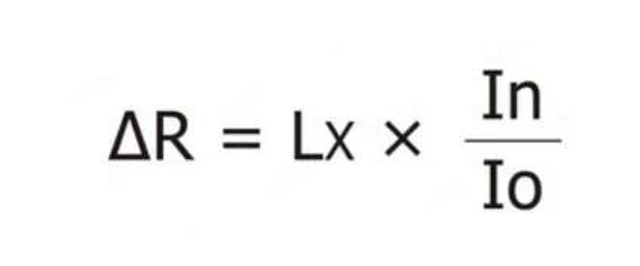
这里可以将位置分辨率理解为理论计算的极限值。实际使用过程中,信噪比还将叠加ADC采集电路精度,以及额外的噪声影响。
以一维PSD S3931为例,来计算位置分辨率。这里面,核心是电流噪声的计算。
以下是计算所需的数据与来源:
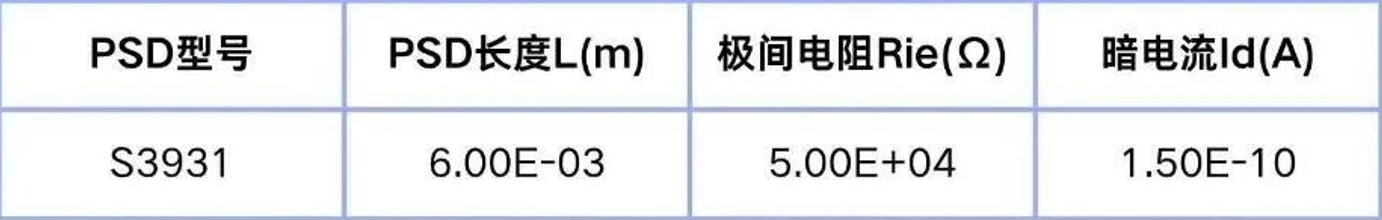
1、PSD长度L(m),极间电阻Rie(Ω),暗电流Id(A),可直接查看产品手册。如下图:
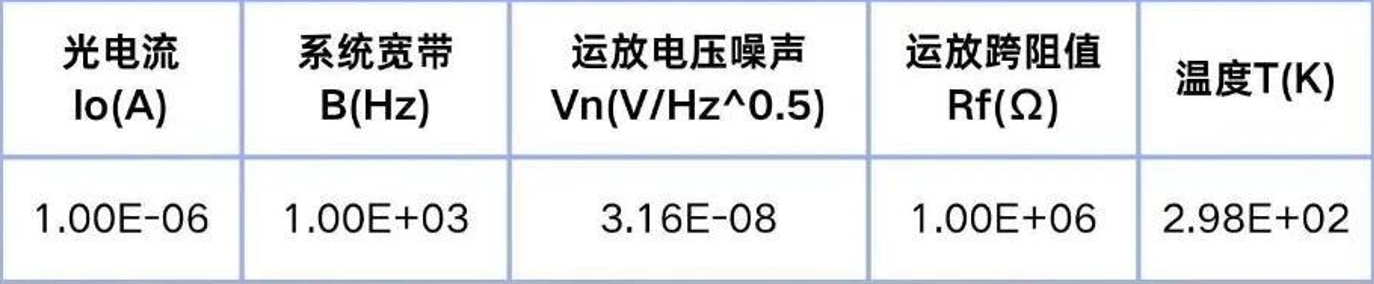
2、光电流取决于入射光强和入射光波长的光灵敏度,这里我们假设光电流1uA;
3、系统带宽主要取决于后端读出电路,这里假设带宽1kHz;
4、运放电压噪声来自运放芯片手册,这里假设31.6nV/Hz^0.5;
5、运放跨阻值由光电流大小和输出电压大小决定,这里假设1MΩ;
6、环境温度假设25°C。
输入条件如下图:
接下来主要是介绍电流噪声的计算。我们先假设运放跨阻值Rf>>极间电阻Rie。如下图:
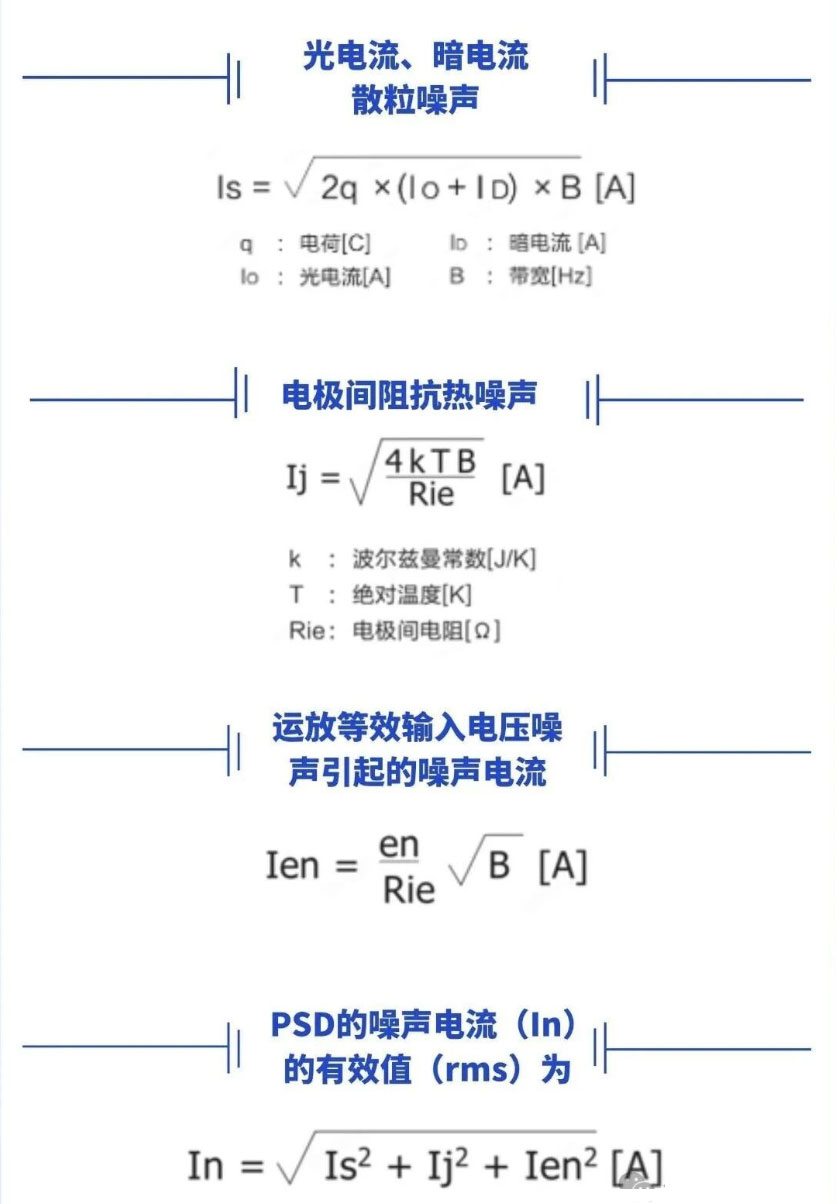
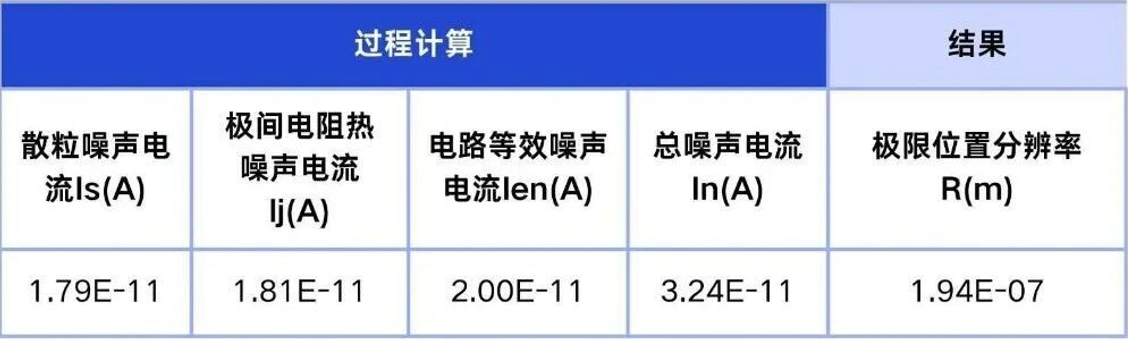
以下为计算每部分电流噪声大小,总电流噪声大小,并由此得出位置分辨率大小。S3931的位置分辨率为0.194um,与手册值达成一致。如下图:
此外,当Rf相对于Rie的大小不可忽略时,Rf的噪声同样需要纳入考虑。为方便评估,我们准备了一份位置分辨率计算表格,支持通过调整输入参数来量化噪声电流及各部分的噪声贡献。
以下措施可有效提高PSD位置分辨率:
1、提高电极间电阻Rie
2、缩短阻抗长度Lx
3、提高信号光电流lo
4、使用噪声特性适合的运放
二、位置探测误差标定方法
入射到PSD上的光斑位置,可以根据每个电极输出的光电流来计算。但是计算的光斑位置通常和真实入射位置存在误差,称为“位置探测误差”,是PSD最重要的特性之一。
如果光照射到PSD表面,且输出电极的电流相等,则该入射光斑位置视为PSD的电气中心位置。将该电气中心位置作为原点,那么位置探测误差就定义为光实际入射到PSD上的位置和根据光电流计算的位置的差值。
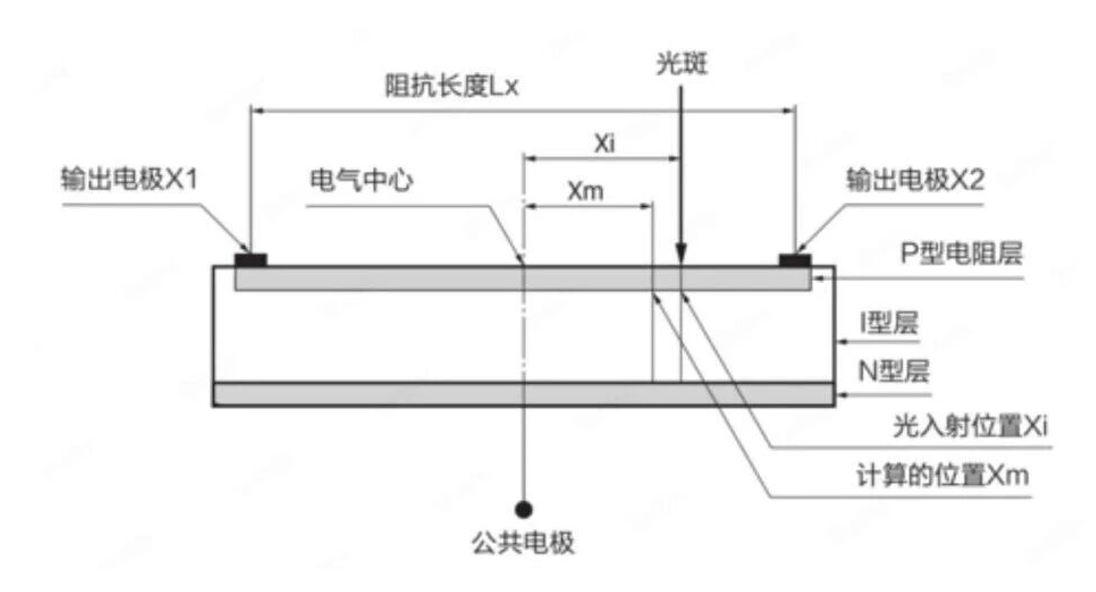
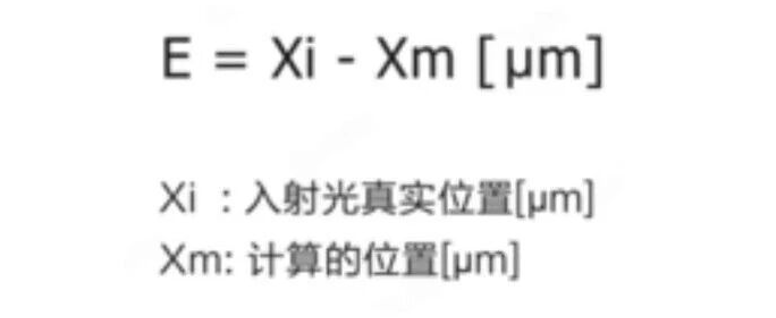
将电气中心作为参考位置(原点),如果实际入射位置是Xi,输出电极得到的电流分别是Ix1和Ix2,通过光电流计算出的位置是Xm,那么Xi和Xm之间的位置差距定义为位置探测误差(E):
产品规格书上会提供位置探测误差,如S3931的位置探测误差典型值为±30um,最大值±120um。这里指的是,对于一维PSD S3931总长度的75%的范围内,最大的位置探测误差典型值30um以内。此外,由于批次之间的差异,限定最大的位置探测误差在120um。
如果我们对位置探测误差有一定的要求,就可以考虑对PSD进行位置探测误差的标定。
接下来介绍位置探测误差的标定步骤,这里标定的是二维PSD S5991-01,这次我们只标定一维方向的位置探测误差。
首先我们需要获得光斑的真实位置,核心是高精度的位置移动平台,这里我们的平台的位置精度达到±0.5um。此外,激光器波长532nm,光斑约1mm,PSD模块型号C10443-02。
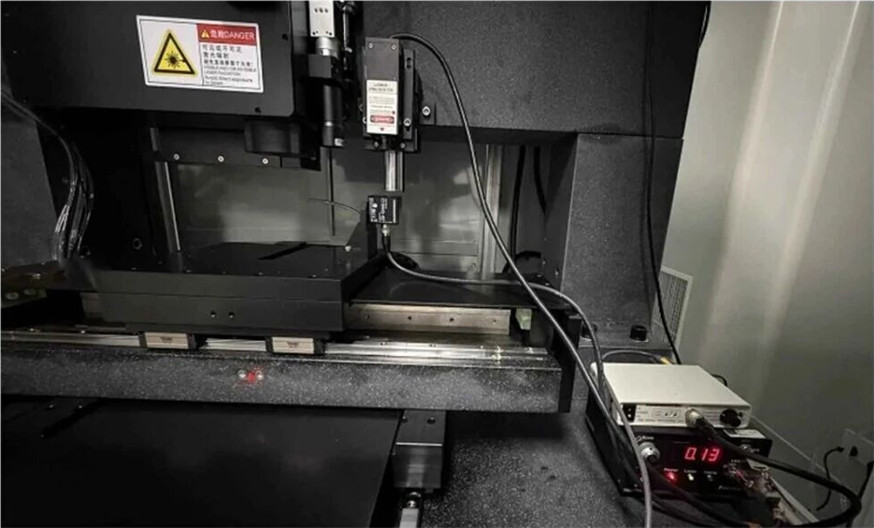
1、我们将激光器固定在PSD正上方,PSD模块可随下方位置移动平台运动,信号通过采集单元进行采集。
2、打开激光器,使得光斑位于PSD的电气中心,并调节激光器功率,避免饱和,通常总光电流控制在10-100 uA左右。
3、关闭环境光源,避免环境光对位置探测的影响。
4、采集数据,光斑坐标从-4.5mm移动到4.5mm,每隔0.5mm取一个点。
5、计算位置探测误差,并绘制下图。
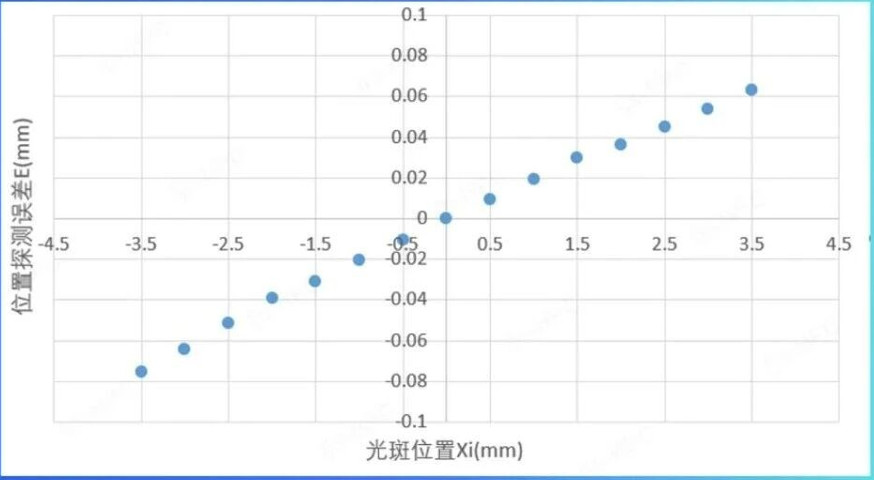
到此,我们可以得出位置探测误差的特性:
1、位置探测误差越靠近中心,误差越小。
2、位置探测误差相对比较线性,标定后位置探测误差可大大降低,但无法完全消除。
3、残余误差来自于二维位置平台的定位精度,光斑尺寸差异,PSD倾斜角度差异,PSD本征非线性等,测量误差则来源于位置移动平台的重复精度和PSD的位置分辨率,电路随机噪声等。可以通过进一步减小步进距离,多次重复采集来降低测量误差。
三、总结:
1、位置分辨率(△R)
位置分辨率(△R)定义为入射光斑的最小可检测位移,由PSD电阻长度与信噪比决定。实际计算中需综合考虑散粒噪声、电极间阻抗热噪声、运放等效输入噪声等电流噪声源。
以S3931为例,在典型条件下其极限位置分辨率约为0.194um,与手册值一致。提高电极间电阻、增大信号光电流、缩短阻抗长度或选用低噪声运放,均可有效改善位置分辨率。
2、位置探测误差(E)
位置探测误差(E)指计算光斑位置与真实入射位置之间的偏差。规格书中给出的典型值(如 S3931典型±30um,最大±120um)适用于感光面中心75%区域。该误差在中心区域较小且呈现较好的线性特征,通过高精度标定可大幅降低,但无法完全消除,残余误差来源于平台定位精度、光斑尺寸、PSD本征非线性等因素。
 鄂公网安备 42011502001385号 鄂ICP备2021012849号